CNC制御装置とは?種類・ソフトウェアと動作原理
3 min
- CNC制御装置とは
- CNC制御装置の動作原理
- CNCのモーション制御とサーボシステム
- CNC制御装置・モーションコントローラ・PLCの比較
- CNC制御装置のハードウェアアーキテクチャ
- CNC制御ソフトウェアとプログラミングシステム
- CNC制御システムの種類
- 産業製造におけるCNC制御装置の用途
- 機械に適したCNC制御装置の選び方
- CNC制御装置に関するよくある質問
押さえておきたいポイント
• 制御装置は、達成可能な位置決め精度、輪郭加工性能、繰返し精度に大きく影響します。ただし、実際の機械精度は、機械構造、フィードバック機器、熱安定性、サーボ調整、機械の状態にも左右されます。
• CNC制御装置は種類によって適した用途が異なり、ステッピングモータを用いたオープンループ方式は軽負荷作業に、閉ループのサーボ方式は生産現場の精密加工に適しています。
• 主要なCNC制御プラットフォームには、FANUC、Siemens、三菱電機、HEIDENHAIN、Haasがあり、それぞれ機能、プログラミング環境、システム連携に異なる強みがあります。制御装置と機械本体は同一のものではなく、機械の機械的品質にかかわらず、制御装置の能力が機械で達成できる性能の上限を決めます。
CNC制御装置は、Gコードを読み取り、工具の動きを計算し、機械の各軸、主軸、補助システムへリアルタイムに指令を送るハードウェアとソフトウェアのシステムです。CNC工作機械の頭脳として、運動、フィードバック、機械のシーケンス制御を協調させ、高精度な部品を製造します。
適切な制御装置を選定すれば、機械は仕様どおりの性能を発揮します。選定を誤ったり、その動作を正しく理解していなかったりすると、治具や工具をどれほど工夫しても問題は解決できません。
本ガイドでは、CNC工作機械の制御装置が実際にどのように動作するのか、何が違いを生むのか、仕様選定や運用で何が重要なのかを解説します。
CNC制御装置とは
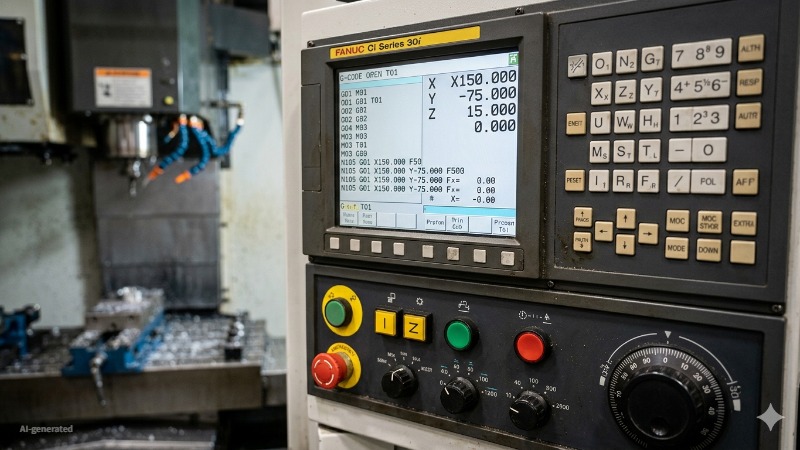
(AI生成画像)実行中のGコードプログラムを表示するFANUC製CNC制御装置の操作盤
CNC制御装置の定義
CNC制御装置は、加工プログラムを読み取り、リアルタイムで補間演算を行い、機械の駆動システムへ協調した指令信号を出力することで、工作物に対する工具の相対運動を制御するハードウェアとソフトウェアのシステムです。
この定義自体は正確ですが、背景を理解しなければ十分ではありません。CNC制御装置は、単にGコードを実行するコンピュータではありません。各軸の位置、速度、加速度を連続的に計算するリアルタイム制御システムであり、通常は毎秒1,000~4,000回の更新を行います。制御装置の構成によって、補間処理やサーボ関連の更新周期は、サブミリ秒から数ミリ秒の範囲になります。同時に、エンコーダからのフィードバックの監視、クーラントや工具交換装置のI/O信号の管理、ソフトウェアによる移動範囲制限の適用、異なる速度で同時に動く複数軸の補間精度の維持も行います。
リアルタイム拡張のない一般的なPCは、プログラミングやシミュレーションには適しています。しかし、生産用途のモーション制御には、専用モーションハードウェア、FPGAベースのI/O、またはリアルタイム実行環境によって、処理タイミングが保証されたリアルタイム動作が必要です。
CNC工作機械における役割
CNC制御装置は、機械のあらゆる動作の中心にあります。一方では、直接読み込まれた加工プログラムや、CAMからDNC経由で転送されたプログラムを受け取ります。他方では、各軸モータを駆動するサーボアンプ、主軸ドライブ、クーラントシステム、工具交換装置など、機械の各制御要素へ指令信号を出力します。
3軸マシニングセンタでは、X・Y・Z軸でこれらの処理を同時に行います。5軸加工機では、CNCモーションコントローラが3つの直進軸と2つの回転軸を協調させ、工具経路上のすべての点で正しい工具ベクトルを維持するため、複雑な運動学変換を計算します。軸数が増えると演算負荷も大きく増加し、これが5軸対応制御装置が同等の3軸装置より大幅に高価になる理由の一つです。
CNC制御装置が重要な理由
鋳物構造や主軸出力が似た2台の機械でも、送り速度が高くなると挙動が大きく異なる場合があります。多くの場合、その違いは機械構造だけでなく、制御装置の運動計画とサーボ応答にあります。機械的に優れた工作機械でも、CNC制御装置の能力が限られていれば、その潜在性能を十分に発揮できません。優れた機械に高性能な制御装置を組み合わせることで、設計どおりの精度、表面性状、サイクルタイムを実現できます。
具体的には、制御装置の補間処理とサーボ閉ループ制御の品質が位置決め精度を決めます。方向転換前に速度変化を滑らかにするため、何ブロック先まで読み取るかという先読み能力が表面性状を決めます。送り速度の上限と加減速管理がサイクルタイムを決めます。また、通信プロトコル、データ記録、ネットワーク接続されたCNC自動化システムへの参加可否が、システム連携能力を決めます。
JLCCNCでは、制御装置の仕様を後から検討するのではなく、機械選定の一部として扱っています。500台以上の工作機械で自動車・航空宇宙向けの精密部品を加工するため、制御装置の能力は、生産全体を通して部品が公差内に収まるか、仕様限界付近へずれていくかに直接影響します。高送り時に補間精度が低下する制御装置や、MESと安定して通信できない制御装置は、オペレータの技能だけでは補えない問題を引き起こします。

高精度CNC加工サービス
専門的な製造対応、迅速な納品、確かな品質保証。
CNC制御装置の動作原理
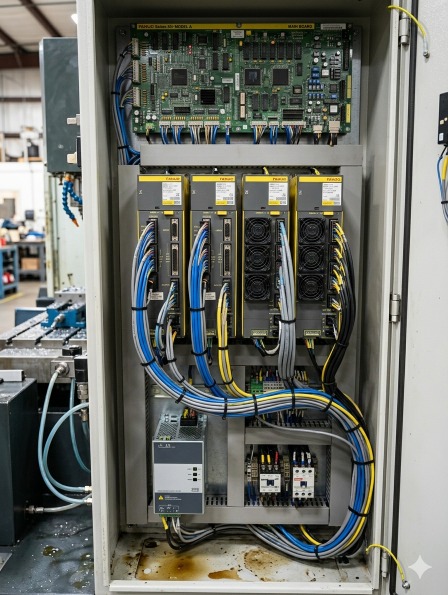
(AI生成画像)扉を開いたCNC工作機械の電気制御盤
入力と指令処理
指令の解釈処理は、一般に考えられている以上に重要です。制御装置は、単に座標を読み取ってモータを動かすだけではありません。送り速度を計算し、機械に急激な動きが生じないよう加減速を滑らかに調整し、プログラム経路から正しい部品形状が得られるよう工具径補正を管理します。また、例えばG41を呼び出してから3ブロック後も有効であることを保持するなど、モーダル状態も管理します。
現代のCNC制御ソフトウェアには、先読み処理という機能もあります。1ブロック実行してから次を読むのではなく、50~200ブロック先までまとめて読み取り、後続の工具経路の速度プロファイルを事前に計算します。これにより、方向転換時に停止することなく、一定の送り速度を維持できます。数千もの微小ブロックからなる複雑な曲面プログラムでは、先読みの有無が、滑らかな加工面になるか、各ブロック境界が小さな面として現れるかを分けます。
機械前面の画面、キーボード、ハンドルなどのヒューマンインターフェースも、入力システムの一部です。オペレータはこれらを使用して、プログラムの読み込み、工具補正値の設定、各軸の手動送り、機械動作のリアルタイム監視を行います。
FANUC 0i、Siemens 840D、HEIDENHAIN TNC 640などの現代的な制御装置では、3D工具経路シミュレーション、リアルタイム負荷グラフ、生産統計を表示できる高度なインターフェースが備わっています。
Gコードインタプリタと実行エンジン
GコードはCNC工作機械の言語であり、それを読み取るのがインタプリタです。
Gコードプログラムの各行、すべてのG01、X座標、Fによる送り速度は、機械が動き始める前にインタプリタで処理されます。インタプリタは各ブロックを解析し、構文エラーを確認し、計算式を評価し、有効なモーダル状態を適用して、実行エンジンが処理できる移動指令に変換します。
実行エンジンは、それらの指令を受け取って実行します。送り速度プロファイルの管理、クーラントのオン・オフや工具交換などのMコード機能の起動、サブプログラム呼び出しや繰返しなどのプログラムフローの処理、モーション制御システムへの目標位置の受け渡しを行います。
GコードとMコードの各指令、および加工プログラム内での連携について詳しくは、Gコード・Mコードガイドをご覧ください。
工具経路実行システム
工具経路実行システムは、Gコードインタプリタとモーションコントローラの間に位置する処理層です。インタプリタからの一連の移動指令を受け取り、連続した滑らかな機械経路に変換します。
工具径補正(G41/G42)も、この処理に含まれます。プログラマが工具中心線をプログラム経路から工具半径分ずらすよう指定すると、実行システムは各移動をリアルタイムに再計算し、正しい方向へ適切な量だけ経路を移動させます。工具半径補正値を変更すれば、同じプログラムでわずかに大きい、または小さい部品を加工できるため、加工者はプログラムを編集せずに寸法を調整できます。
工具長補正(G43/G44)は、測定した工具長に基づいてプログラム上のZ位置を補正します。これにより、実際の工具長にかかわらず、部品座標に基づいてプログラムを作成できます。実行システムは、この補正をプログラム内のすべてのZ軸移動へ自動的に適用します。
工具補正の計算では、オフセット経路が自己交差する内側コーナー、つなぎ円弧の挿入が必要な外側コーナー、プログラム途中の補正方向の変更など、幾何学的な特殊条件に対応する必要があります。過切削や空切削を生じさせずにこれらを正しく処理することは、CNC制御ソフトウェアの中でも数学的に複雑な部分の一つであり、その実装品質は複雑な輪郭形状の部品精度に直接現れます。
モーション制御と各軸の制御
CNC制御装置のモーション制御部は、解釈された指令を、機械のサーボモータを駆動する実際の電気信号へ変換します。Gコードプログラム内の抽象的な数値が、物理的な動きに変わる部分です。
軸補間は、複数の軸を同時に協調させ、プログラムされた経路を形成する処理です。X10 Y0からX10 Y10への移動は、一方の軸だけが動き、もう一方が停止しているため単純です。一方、X10 Y0からX17.32 Y15.0へ斜めに移動する場合は、工具が階段状ではなく直線を描くよう、両軸を正確に協調した速度で動かす必要があります。CNCモーションコントローラは、この協調処理を継続し、各軸の位置指令を1ミリ秒あたり何度も再計算します。
送り速度オーバーライド、早送り制限、各軸固有の加減速制限も、この部分で管理します。操作盤の送り倍率つまみを回すと、プログラムされた経路形状を変えずに、速度プロファイルをリアルタイムで増減するようモーション制御システムへ指示します。
CNCシステムにおけるモーション制御の仕組み
CNCのモーション制御は、連続的な閉ループ処理であり、現代の制御装置の多くでは1~4ミリ秒の周期で更新されます。各周期で、制御装置は各軸の目標位置を計算し、実際の位置と比較し、差があれば補正信号を生成します。
このループの速度が、高送り時に機械がプログラム経路をどれだけ正確に追従できるかを決めます。送り速度10,000 mm/minで位置指令を4msごとに更新する制御装置では、更新の間に工具が0.67mm移動します。これは高速で小さな半径を加工する際に影響する大きさです。0.5msまたは1ms周期で動作する高性能制御装置は、高送り条件でもより細かな経路制御を維持できます。このため、特に高速加工用途では、機械と制御装置の選定が重要になります。
機械の通信システム
制御装置は、サーボドライブだけと通信しているわけではありません。主軸ドライブ、工具交換装置、クーラント用電磁弁、ドアインターロック、測定システム、パレット交換装置、その他の接続された周辺機器とも通信します。
この通信には、大きく分けて2つの経路があります。CNC制御装置に組み込まれたPLC(プログラマブルロジックコントローラ)は、工具交換の順序制御、プログラム指令に基づくクーラントのオン・オフ、安全インターロックの監視、操作盤からの入力への応答など、機械のシーケンス制御を担当します。PLCは加工プログラムとは独立したラダープログラムを実行し、CNCが運動を制御する間、機械の離散I/Oを処理します。
外部通信側は、工場システムとの接続を担当します。現代のCNC制御装置は、OPC-UA、MTConnect、FOCAS(FANUCシステム)などのプロトコルに対応し、MESや監視ソフトウェアが機械状態、生産数、アラーム履歴、主軸負荷データをリアルタイムで読み取れるようにします。この接続によってCNC自動化システムや工場全体の監視が可能になります。接続がなければ、各機械は孤立した設備のままです。
CNCのモーション制御とサーボシステム
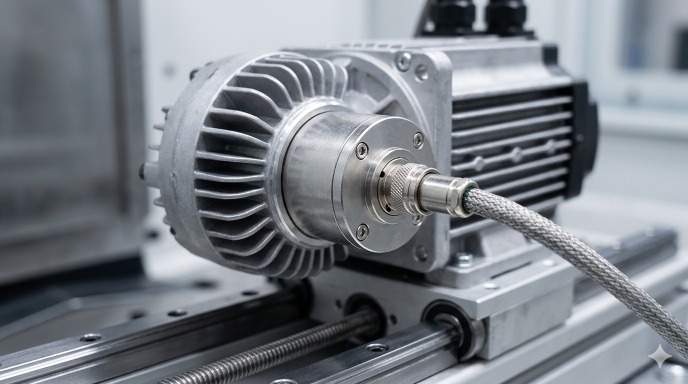
(AI生成画像)CNCサーボモータの後端軸に取り付けられたロータリエンコーダ
補間:直線・円弧・ヘリカル運動
補間は、CNCモーションコントローラが単純な座標指令から滑らかな工具経路を生成する処理です。
直線補間(G01)では、動作するすべての軸を指定送り速度で同時に協調させ、現在位置から指定終点まで工具を直線的に移動させます。概念は単純ですが、移動中はミリ秒ごとに継続的な演算が行われます。
円弧補間(G02/G03)は、中心点、半径、終点に基づいて円弧を生成します。制御装置は円弧経路を維持するための位置更新を連続的に計算します。X軸とY軸は正弦波状の位置プロファイルに完全に同期して追従する必要があり、同期が崩れると円ではなく楕円になります。高送りでの円弧補間によって生じる真円度誤差は、制御装置のモーション制御品質を直接示す指標です。
ヘリカル補間は、2軸の円運動と第3軸の直線運動を同時に組み合わせ、工具にらせんを描かせます。ねじ切りフライス加工やヘリカル進入は、この仕組みで行います。制御装置は3軸を同時に協調させ、移動全体を通じてプログラムされたらせん形状を維持します。
サーボモータのフィードバックループ
サーボフィードバックループは、CNCの位置決めに繰返し性を与える仕組みです。これがなければ、制御装置は機械が指令を正しく実行したかを把握できないまま、指令を出すことになります。
各軸に取り付けられたリニアエンコーダまたはロータリエンコーダが実際の位置を測定し、毎秒数千回、そのデータを制御装置へ返します。制御装置は指令位置と実位置を比較し、偏差を計算し、それを小さくするようサーボモータへの駆動信号を調整します。このループは、すべての移動中に継続して動作します。
エンコーダの分解能は、フィードバックシステムが検出できる最小の位置変化を決めます。精密マシニングセンタに使われる現代のリニアエンコーダは、0.001mm(1ミクロン)以下を検出できます。このため、機械系が対応していれば、制御装置はその水準の位置決め精度を維持できます。モータに取り付けたロータリエンコーダは、モータと機械軸の間にあるボールねじのバックラッシやピッチ誤差を反映しないため、精度が劣ります。機械スライドに直接取り付けたリニアスケールは、これらの機械的誤差をフィードバック経路から完全に取り除くため、高精度マシニングセンタではモータ側エンコーダではなくリニアスケールが使用されます。
サーボフィードバックループのゲイン、すなわち位置偏差に対して制御装置がどの程度強く応答するかは、機械の立上げ時に調整します。高いゲインは素早い誤差補正を可能にしますが、発振や振動を引き起こす場合があります。低いゲインは滑らかな動作をもたらしますが、高速時には追従偏差が大きくなります。適切に製作・調整された機械では、通常切削中の追従偏差を非常に小さく抑えられ、軸設計、フィードバックシステム、運転条件によっては数ミクロン以内に維持できます。
位置決め精度と誤差補正
CNC工作機械の位置決め精度は、サーボシステムだけの特性ではありません。サーボ性能、機械の状態、熱安定性、CNC制御ソフトウェアに組み込まれた誤差補正の組み合わせによって決まります。
ピッチ誤差補正は、各軸に沿ったボールねじの既知のピッチ誤差を補正します。ボールねじは完全に均一ではなく、各位置に小さなピッチ誤差があるため、サーボシステムが正常に動作していても、実際の軸位置が指令位置からずれる場合があります。制御装置は機械校正時に測定した補正テーブルを保存し、各位置を通過する際にリアルタイムで補正を適用します。
バックラッシ補正は、ボールねじとナットの間にあるわずかな遊びによって、方向反転時に軸が直ちに動かない現象を補正します。制御装置は方向反転を検出すると設定済みの補正移動を加え、加工プログラム上ではバックラッシ誤差の大部分を除去します。
熱変位補正は、現代のCNC制御ソフトウェアにおける最も高度な誤差補正です。生産シフト中に機械が温まると、ボールねじや構造部材が熱膨張し、軸の原点が移動するとともに実効ピッチも変わります。熱変位補正を備えた制御装置は、機械の複数箇所に配置された温度センサを使用し、測定した熱膨張に基づいて軸位置をリアルタイムで補正します。長時間の生産シフトでは、補正のない機械が朝から午後にかけて0.02~0.05mm変位する場合でも、熱変位補正によってシフト全体の位置決め精度を0.005mm以内に維持できます。
CNC制御装置・モーションコントローラ・PLCの比較
これら3つのシステムは関連していますが、それぞれ異なる制御課題に対応します。
| 比較項目 | CNC制御装置 | モーションコントローラ | PLC |
|---|---|---|---|
| 主な役割 | 加工全体の実行、Gコードの読み取り、各軸の制御、機械の管理 | 自動化システムにおける多軸の協調運動制御 | 機械の論理制御、シーケンス、インターロック、I/Oの管理 |
| 処理対象 | Gコードプログラム、工具補正値、補正テーブル | 位置指令、速度プロファイル、エンコーダフィードバック | 離散入出力、ラダーロジック、タイミング |
| 代表的なハードウェア | 操作インターフェース付きの専用機械制御ユニット | モーションシステム内の独立したカードまたはモジュール | 専用PLCユニット、またはCNC制御装置内蔵型 |
| プログラミング言語 | Gコード、Mコード、メーカー独自サイクル | メーカー独自のモーション言語、IEC 61131 | ラダー図、ファンクションブロック図、構造化テキスト |
| フィードバックシステム | エンコーダ、熱変位補正、ピッチ誤差補正を備えたフルクローズドループ | 閉ループサーボ制御 | 通常はオープンループ、または単純なオン・オフ検出 |
| 使用箇所 | CNC工作機械本体 | ロボット、自動化セル、多軸システム | CNC制御装置内、または独立したユニット |
| 補間 | 対応:直線、円弧、ヘリカル、スプライン | 対応:比較的単純な用途別の補間が多い | 非対応 |
| 操作インターフェース | 画面、キーボード、ハンドル、シミュレーションを備えた総合的なインターフェース | 最小限で、通常は専用HMIを持たない | 基本的なもの、またはなし。通常はSCADAやHMIで監視 |
| 代表的なブランド | FANUC、Siemens、HEIDENHAIN、三菱電機、Mazak | Galil、Aerotech、Parker、Beckhoff | Siemens S7、Allen Bradley、三菱電機FX、オムロン |
| 使用する場面 | CNC工作機械の運転 | 工作機械以外の自動化設備での運動協調 | 機械のシーケンス、安全、周辺機器の制御 |
| 他のシステムを代替できるか | 一部可能。現代のCNC制御装置はPLCを内蔵 | 不可。実用には周辺システムが必要 | 不可。工具経路やGコードの処理機能を持たない |
| 価格帯 | $5,000–$50,000+ | $500–$10,000 | $200–$5,000 |
それぞれの用途を簡潔に説明すると:CNC制御装置は工作機械を動かします。モーションコントローラは、完全なGコード機能を必要としないロボット、ガントリ、自動化セルなどで動作を協調させます。PLCは、ドアインターロック、クーラントのシーケンス、アラーム処理、コンベヤ制御など、機械周辺の論理を管理します。現代の多くの工作機械では、CNC、PLC、モーション制御の各機能が、独立した物理ユニットとして見えていなくても、一つの統合制御アーキテクチャ内に共存しています。
PLC、サーボドライブ、HMIなどの産業用自動化機器を選定する際は、購入前に制御装置の通信プロトコルとI/O構成との互換性を確認する必要があります。
CNC制御装置のハードウェアアーキテクチャ
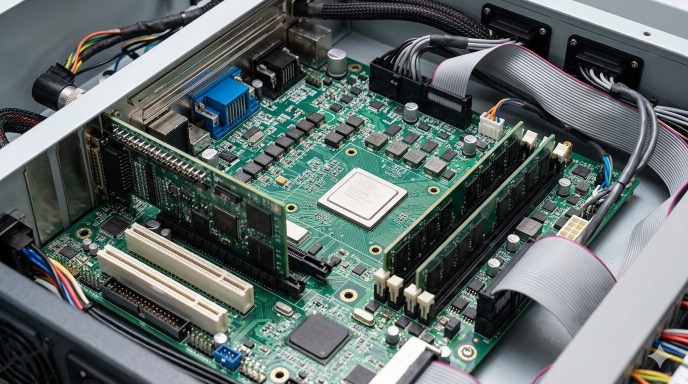
(AI生成画像)FPGAチップを搭載した産業用PCベースのCNC制御基板
組込み型CNC制御装置
生産現場で使用されるFANUC、Siemens、HEIDENHAIN、三菱電機などのCNC工作機械の多くは、組込み型制御装置で動作します。これらは工作機械の制御だけを目的として、最初から専用設計されたハードウェアユニットです。
システム全体は、機械の制御盤内に取り付けられた密閉型の産業用ユニットに収められています。プロセッサ、メモリ、I/Oインターフェース、サーボドライブ通信、操作インターフェースは、すべて同じメーカーが連携動作するように設計しています。最大の利点は信頼性です。互換性の不確実性やドライバの競合がなく、汎用OSが処理を妨げることもありません。マシニングセンタに搭載されたFANUC 0iMF制御装置は、導入初日も10年目も同様に動作します。
欠点は柔軟性です。組込み型制御装置はクローズドなシステムです。メーカーが許可するパラメータの範囲内では設定できますが、基本的な動作を変更したり、メーカーが想定していない機能を追加したりすることはできません。標準的な生産加工では問題ありませんが、高度に個別化された自動化や研究用途では制約になります。
組込み型制御装置は、リアルタイム処理の要件も内部で処理します。0.5~4msごとに動作するモーション制御ループは、他の処理の状況にかかわらずタイミングが保証された専用ハードウェア上で実行されます。この時間的な確実性は高精度な運動制御に不可欠であり、汎用コンピュータのハードウェアでは実現が難しいものです。
PCベースのCNC制御システム
PCベースのCNC制御では、標準的な産業用PC上でリアルタイムOSを動かし、その上で専用のCNC制御ソフトウェアを実行します。機械の各軸は、モーション制御カードやEtherCATサーボドライブを介してPCに接続され、CNCソフトウェアが専用の組込み型制御装置と同等の機能を処理します。
Siemens Sinumerik ONEは、産業用PCベースのアーキテクチャを採用しながら、高性能な産業用CNCプラットフォームに求められる構成と性能を維持しています。
魅力は開放性です。PCベースのCNCシステムでは、クローズドな組込み型プラットフォームの制約を受けずに、独自HMIアプリケーション、データ記録、データベースへの直接接続、画像処理システムとの連携などの標準ソフトウェアを、CNCと並行して動かせます。動作の変更、独自サイクルの追加、他社ソフトウェアとの統合が大幅に容易になります。
課題はリアルタイム性能です。通常のWindowsやLinuxは優先順位に従ってタスクを処理しますが、特定のタスクが正確にいつ実行されるかを保証できません。CNCのモーション制御ではタイミング保証が必要であり、サーボループを例外なく毎ミリ秒更新する必要があります。PCベースのシステムでは、Windowsの下位で動作するBeckhoff TwinCATのリアルタイムカーネルなどのリアルタイムOS拡張を用い、モーション制御を汎用処理の負荷から分離します。適切に実装された現代のPCベースシステムは、組込み型制御装置に匹敵する運動性能を発揮します。実装が不十分な場合は、表面性状の不良や追従偏差として現れます。
産業用CNC制御ボード
完全な組込み型制御装置とPCベースシステムの間には、産業用CNC制御ボードという区分があります。組込み型制御装置のすべての構成を備えずに、CNCのモーション制御機能を提供する専用ハードウェアです。
Mesa ElectronicsのFPGAカード、Vital Systems DSPMCなどは、エンコーダインターフェース、ステップ・方向出力、アナログ指令出力などのモーション制御ハードウェアを提供し、CNCソフトウェアは接続されたPC上で動作します。これらのボードと組み合わせる代表的なオープンソースCNC制御ソフトウェアがLinuxCNCであり、モーション制御ループを処理するリアルタイムLinuxカーネル上で動作します。
この構成は、商用システムのサポート面の利点よりも、オープンソースCNC制御ソフトウェアの柔軟性を重視する専用機の製作、旧型機のレトロフィット、研究用途で一般的です。CNCルータを自作する愛好家、独自の研究用機械を製作する大学研究室、1980年代のニータイプフライス盤を現代的な制御へ更新する小規模工場などが、代表的な利用者です。
トレードオフとなるのは、サポートと開発時間です。商用の組込み型制御装置には、メーカーサポート、確立した作業手順、長年の生産実績に裏付けられた信頼性があります。オープンソースのPCベースシステムは、設定、調整、保守により多くの技術的投資を必要としますが、制御装置の動作のあらゆる側面を自由に制御できます。
FPGAベースのモーション制御システム
FPGAはField Programmable Gate Arrayの略で、ソフトウェアではなくハードウェアで特定の論理機能を実行するよう構成できるチップです。CNCモーション制御では、制御ループの中でも最も高速で厳密なタイミングが要求される処理を、ハードウェアレベルで実行するために使用されます。
FPGAがモーション制御で重要なのは、タイミングの確実性によります。ソフトウェアを実行するマイクロプロセッサは、命令を順番に一つずつ処理します。一方、FPGAは専用のハードウェア論理回路で複数の処理を同時に実行し、OSのオーバーヘッドなしでナノ秒単位のタイミングを保証します。エンコーダ計数、ステップパルス生成、リアルタイムの位置偏差計算では、この時間精度が重要です。
高性能な組込み型CNC制御装置では、FPGAが低レベルのモーション制御ハードウェアを担当し、メインプロセッサがGコードの解釈、ユーザーインターフェース、上位機能を処理します。FPGAによって、現代のFANUCやHEIDENHAINの制御装置は、変動のない0.5msのサーボ更新周期を安定して維持できます。
Mesaハードウェアを使用するLinuxCNCなどのオープンソースシステムでは、Mesa FPGAカードがリアルタイムI/O、エンコーダ読み取り、ステップ生成、アナログ出力を担当し、PC上のLinuxCNCがその他の処理を担当します。FPGAとPCプロセッサのこの役割分担により、200ドルのMesaカードでも、本来は高価な専用ハードウェアが必要なモーション制御性能を実現できます。
CNC制御システムの仕様選定や評価における実務上の意味は、ハードウェア構成にFPGAベースのモーション制御が採用されていれば、リアルタイム性能を重視したシステムであると判断できることです。これは単なる宣伝用語ではなく、サーボループのタイミング、追従偏差、そして最終的には高送り時の表面性状と位置決め精度に、測定可能な影響を与える具体的なハードウェア上の選択です。
CNC制御ソフトウェアとプログラミングシステム
機械状態のリアルタイム監視
現代のCNC制御装置は、運転中の機械を継続的に監視します。故障の検出だけでなく、性能を追跡し、不良品が発生する前に進行中の問題を捉えることも目的としています。
主軸負荷監視では、主軸モータの電流を監視し、定格負荷に対する割合として表示します。切れ味の良い工具で適切な条件のアルミニウム加工を行う場合、主軸負荷は20~30%程度になることがあります。工具の摩耗や不適切な送り速度によって、80~100%近くまで上昇する場合があります。制御装置によっては、主軸負荷がしきい値を超えると自動的に送りを下げたり、工具を交換したりできます。これは、作業者が機械を監視していない無人自動運転で有効です。
サーボ負荷監視では、各軸のドライブについて同様の監視を行います。本来は軽負荷であるはずの移動で軸負荷が異常に高い場合、リニアガイドの摩耗、ボールねじの汚染、切削中に工作物がずれるような保持上の問題など、機械的な不具合を示している可能性があります。
温度監視では、主軸軸受、サーボドライブ、機械によってはボールねじの位置などの温度を追跡します。温度データは、モーション制御の項で説明した制御装置の熱変位補正システムに入力され、安全限界を超えた場合にはアラームも発生させます。
ネットワーク化された生産環境では、これらの監視データがMESや工場監視プラットフォームへリアルタイムに送信されます。CNC制御ソフトウェアはそのデータの供給元であり、報告される情報の品質と網羅性によって、工場全体の監視が実際にどれほど役立つかが決まります。
CAMとCNC制御装置の連携
従来、CAMソフトウェアとCNC制御装置の関係は単純でした。CAMがGコードを生成し、オペレータが機械へ読み込み、機械が実行するという流れです。この作業手順は現在も使われており、多くの用途で十分に機能します。
自動化された生産環境や複雑な高速加工では、連携がより高度になっています。USBメモリや手動転送ではなく、工場ネットワークを通じてCAMから機械の制御装置へNCファイルを直接転送することで、段取り時間を短縮し、手動のファイル管理に伴う転記ミスを防げます。初回切削前に、CAM側ではなく制御装置自身のシミュレーションでプログラムを確認すると、実機で実行するまで表面化しない可能性があるポストプロセッサの問題を検出できます。
一部のCAMシステムでは、汎用Gコードではなく、FANUCの高速加工サイクルのパラメータ、傾斜面加工用のSiemens CYCLE800、特定の加工に用いるHEIDENHAINのFK対話型プログラミングなどを利用した、制御装置固有の最適化コードを生成します。これらの固有機能は、制御装置内部の運動計画と連携するように設計されているため、同等の汎用Gコードより良い結果を得られることがよくあります。
CNC制御システムの種類
オープンループ方式のCNC制御装置
オープンループ制御では、制御装置がモータに指令を送り、その指令が正しく実行されたものとして扱います。位置フィードバックはなく、軸が実際に到達した位置をエンコーダが報告することもありません。制御装置は、モータが指令どおりに動いたことを前提にします。
実際のオープンループCNCシステムでは、ステッピングモータが使用されます。ステッピングモータは通常1回転あたり200ステップの離散的な動作を行い、各ステップは一定の回転角に相当します。理論上、200パルスを送ると正確に1回転します。適切なピッチのボールねじと組み合わせ、20,000パルスを送れば、理論上は軸が正確に100mm移動します。
問題は、ステッピングモータが負荷によって脱調する可能性があることです。指定速度で切削力がモータの対応能力を超えると、モータは指令された距離まで動きません。しかし、フィードバックがないため制御装置はそれを把握できません。実際の軸位置は制御装置が認識している位置からずれ、不良部品が加工されても検出できません。
オープンループ方式は、低コストで構成が単純です。0.1mm未満の絶対位置決め精度を必要とせず、切削力が小さく脱調しにくい、ホビー用CNCルータ、プラズマ切断機、カッティングプロッタ、低価格の入門機などに使用されます。厳しい公差、大きな切削力、工程の信頼性が重要となる精密量産加工には、一般に適していません。
閉ループ方式のCNC制御装置
閉ループ制御では、システムに位置フィードバックを追加します。モータ、または機械軸に直接取り付けたエンコーダが実位置を測定し、継続的に制御装置へ返します。制御装置は指令位置と実位置を比較し、その差をリアルタイムに補正します。
本格的なCNC工作機械は、この方式で動作します。ステッピングモータに代わって、エンコーダ付きサーボモータを使用します。制御装置は各軸の位置を常に正確に把握し、追従偏差を検出・補正できます。また、軸が定められた許容範囲内で指令位置に到達しなければ、気付かないまま不良品を作るのではなく、アラームで停止できます。
閉ループCNCシステムの性能は、フィードバック機器の品質、サーボループの更新周期、制御アルゴリズムの調整によって決まります。剛性の高い機械で適切に調整された閉ループシステムは、通常の切削加工中に0.002~0.005mm以内の位置決め精度を維持します。同じハードウェアでも調整が不十分なシステムでは、追従偏差が表面性状の不良や寸法のばらつきとして現れます。
閉ループ制御は、前述の誤差補正機能も可能にします。ピッチ誤差補正、熱変位補正、バックラッシ補正はいずれも、基準となる正確な位置フィードバックを必要とします。オープンループシステムでは、実際の軸位置を確実に把握できないため、これらを実装できません。
産業製造におけるCNC制御装置の用途
| 用途 | 制御装置への要求 | 代表的な制御装置 | 使用する主要機能 |
|---|---|---|---|
| 高精度フライス加工 | サブミクロンの位置決め、熱変位補正、多数のブロックを対象とする先読み処理 | HEIDENHAIN TNC 640、Siemens 840D | リニアスケールフィードバック、ピッチ誤差補正、500ブロック以上の先読み |
| 多軸マシニングセンタ | 同時5軸補間、RTCP(回転軸を考慮した工具先端点制御)、傾斜面加工サイクル | FANUC 30i、Siemens 840D sl | 協調5軸運動、工具ベクトル制御、動的な送り速度管理 |
| CNC旋削・旋盤システム | C軸の協調、回転工具の同期、ねじ切りサイクル | FANUC 0i-TF、Mazatrol、三菱電機M800 | 主軸と送り軸の同期、G76ねじ切り、ポリゴン旋削 |
| ロボット統合型CNC | ロボットとCNCのハンドシェイク信号、機械とロボットの協調動作、セルコントローラとの通信 | PMC連携を備えたFANUC 0i、ROBXを備えたSiemens 840D | PLC I/O連携、プログラム転送のトリガ、OPC-UAデータ出力 |
機械に適したCNC制御装置の選び方
互換性の検討
まず制御装置ではなく、機械側の条件から確認します。制御装置は、機械のサーボドライブ、エンコーダの種類、I/O点数、主軸インターフェースに適合している必要があります。メーカーが異なる場合、大規模な設計作業なしに相互交換できるものではありません。
新しい機械を購入する場合、通常は工作機械メーカーが制御装置を選定します。利用者は、軸数、周辺機器に必要なI/O、工場システムとの連携に必要な通信プロトコルなどの要求を明確にし、発注前に提案された制御装置がそれらを満たすことを確認する必要があります。
旧型機をレトロフィットする場合、互換性は双方から検討する必要があります。新しいCNC制御ソフトウェアが既存のサーボドライブに対応していなければ、ドライブも交換する必要があります。ドライブを交換すれば、サーボシステム全体の再調整が必要になります。制御装置をそのまま置き換えられると考えず、その費用も予算に含めます。機械のレトロフィットに対応するPLC、HMI、サーボドライブなどの産業用自動化機器は、ParttoGoを通じて調達できます。
工具関連システム、測定装置、機械に接続された自動化周辺機器には、制御装置側にも互換性のあるインターフェースが必要です。RS-232で通信するツールプリセッタは、変換アダプタなしではEthernetインターフェースしか持たない制御装置と通信できません。こうした細かな点も、後から判明するとプロジェクトの遅延につながります。
性能と精度の要求
仕様表で印象的に見える数値ではなく、用途が実際に必要とする能力に制御装置を合わせます。
ブラケット、ハウジング、構造部品など、±0.02mmの一般的な生産加工であれば、中級クラスの組込み型制御装置で安定して対応できます。FANUC 0iシリーズ、Siemens 828D、三菱電機M70はいずれも、十分な機能とサポートを備え、費用面でも適切な選択肢です。
工具、ゲージ、医療部品、光学マウントなど、±0.005mm以下の精密加工では、モータエンコーダではなくリニアスケールによるフィードバック、熱変位補正、1ms以下のサーボループ更新周期が必要です。HEIDENHAIN TNC 640、Siemens 840D、FANUC 31iは、生産現場でこの精度水準を安定して維持できるシステムです。
金型や航空宇宙向けの輪郭部品など、複雑な曲面の高速加工では、先読みブロック数と速度計画アルゴリズムの品質が、機械の機械的状態と同じ程度に表面性状を左右します。最低200ブロック以上の先読みを指定し、微小ブロックのプログラムを速度変動なく処理できることを確認します。
ソフトウェアとシステム連携の要素
工場システムに接続できない制御装置は、誰も活用できない孤立したデータを生みます。CNC制御装置を選ぶ前に、MESや監視プラットフォームが必要とする通信プロトコルへの対応を確認します。OPC-UAは現在の標準であり、MTConnectは比較的古い設備で広く使われ、FANUC固有の連携にはFANUC FOCASが必要です。
CAM用ポストプロセッサの入手性は、一般に考えられている以上に重要です。主要なCAMプラットフォームには、FANUC、Siemens、HEIDENHAIN向けの実績あるポストプロセッサがあります。あまり普及していない制御装置では、専用ポストプロセッサの開発が必要になり、最初の部品を加工するまでの費用と時間が増える場合があります。
オペレータの習熟度も、生産現場では重要な要素です。新しい制御装置の操作方法を加工者に再教育するには時間がかかり、移行期間にはミスも生じます。FANUCを使用している現場で1台だけSiemensへ切り替えると、2種類のシステムが混在し、教育、保守、予備部品の管理が複雑になります。工場全体で制御プラットフォームを統一することには運用上の価値があり、標準化のために多少高い費用を払う合理性があります。
CNC制御装置に関するよくある質問
Q: CNC制御装置は何をする装置ですか?
Gコードプログラムを読み取り、各軸と主軸の動作を制御し、工具交換を管理し、機械の状態を監視し、工場システムと通信することで、プログラムされた工具経路を完成部品へと変換します。
Q: CNC制御とモーション制御の違いは何ですか?
CNC制御装置は、Gコードの解釈、操作インターフェース、PLC機能を含む工作機械の総合制御システムです。一方、モーションコントローラは軸の協調を担当するサブシステムであり、工作機械以外のロボットや自動化設備でも独立して使用できます。
Q: CNC制御装置はアップグレードできますか?
多くのメーカーがソフトウェアのアップグレードを提供しており、ハードウェアを変更せずに新しいサイクルや通信プロトコルを追加できます。また、元の制御ハードウェアのサポートが終了したり、予備部品が入手できなくなったりした旧型機では、ハードウェア全体のレトロフィットも一般的です。
Q: CNC制御装置にはどのようなソフトウェアが使われますか?
FANUCやHEIDENHAINなどの組込み型制御装置は、独自のリアルタイムOSで動作します。PCベースの選択肢には、LinuxCNC、Beckhoff TwinCAT、Siemens Sinumerik ONEがあります。MastercamやFusion 360などのCAMソフトウェアは、制御装置で実行するGコードを生成しますが、制御装置上で直接動作するものではありません。
Q: CNC制御装置とPLCの違いは何ですか?
CNC制御装置は、工具経路の実行や主軸制御などの加工工程を管理します。PLCは、シーケンス、インターロック、離散I/Oなどの機械の論理制御を管理します。現代の多くのCNC工作機械では、両方が同じ統合ハードウェア上で同時に動作しています。
学び続ける
CNCルーター加工とは?加工機と加工工程の完全ガイド
(iStock)(木材を切削するCNCルーター) CNCルーター加工とは? CNCルーター加工とは何かと尋ねる人の多くは、木材、プラスチック、軟らかい金属から、人が工具を逐一誘導することなく、機械できれいな形状を削り出せる仕組みを知りたいと考えています。 CNCルーター加工は、基本的にはコンピューターで制御する切削システムです。高速回転する工具を使用し、あらかじめプログラムされた経路に沿って材料を除去します。機械は正確なデジタル指令に従い、人が介入することなく自動的に動作します。これにより、同じ部品を繰り返し製作でき、装飾パネルなどの大量生産に適しています。 CNCルーター加工とは、簡単にいえば、大規模に行える自動切削です。ルータービットが回転しながら平板状の材料上を移動し、CADファイルの設計どおりに形状、溝、穴、輪郭を加工します。深さ、速度、経路を含む工程全体を、モーターとソフトウェアで制御します。 手持ちのルーターとは異なり、デジタルファイルに基づいて直接動作します。そのため、数百個の部品を加工する場合でも、各パスを予測可能で一貫したものにし、高い再現性を確保できます。 ルーター加工と他の加......
アルミニウムのCNC加工:加工工程・工具・CNCフライス加工を解説
(アルミニウムのブロックをCNCフライス加工している様子) アルミニウムのCNC加工とは? アルミニウムは、軽量性、強度、被削性を兼ね備えているため、CNC加工に非常に適しています。 軽量でありながら、十分な強度を持つことが大きな利点です。高速で切削できる軟らかさを備える一方、実際の使用条件に耐えられる靱性もあります。このバランスにより、航空宇宙、ロボット、自動車、民生用電子機器のCNC加工で広く選ばれています。 アルミニウムが優れている理由は、以下のとおりです: 良好に切りくずを生成し、より軟らかい金属に見られるような、むしれや粘着が生じにくい。 高価な切削工具を過度に損耗させず、高速に加工できる。 強度と重量の比、すなわち比強度に優れている。 自然に耐食性を発揮する。 そのため、アルミニウム用CNC工作機械では、送り速度を大幅に下げたり、過度な工具摩耗を招いたりすることなく、非常に厳しい公差を維持できます。鋼や特殊合金と比較して、良好な加工面と大幅に短いサイクルタイムを実現できます。 こうした加工特性が、スマートフォン筐体の正確な直角形状や、絶え間ない振動に耐える自動車用ブラケットを支えていま......
CNCの意味:定義と略語の解説
CNCとは? クーラントを噴射しながらアルミニウムを切削するCNCフライス盤と、背景の技術者を写したリアルな工場写真。 CNCの定義と略語の意味 CNCはComputer Numerical Control(コンピューター数値制御)の略であり、手動操作ではなく、あらかじめプログラムされたコンピューター指令で工作機械を制御する製造方式を指します。これらの指令によって、工具の動き、速度、送り速度、加工順序を定め、高い精度と繰返し精度で切削、穴あけ、フライス加工、成形などを行います。 CNCの基本的な定義は、手動による加工からソフトウェア制御による加工への移行を表しています。人の操作に代わり、デジタル指令によって動作と工程を制御します。 製造におけるCNCの意味 実務におけるCNCの意味は、略語そのものにとどまりません。現代の製造では、技能に依存する手作業から、システムに基づく予測可能な生産への移行を意味します。切削のたびに作業者が直接操作するのではなく、プログラムされた工程によって、作業者、勤務シフト、生産数量にかかわらず、同じ結果を得られるようにします。 この変化は、設計、工程計画、品質管理への取り......
CNC穴あけ加工とは?加工工程・工作機械・穴の形成方法を解説
CNC穴あけ加工とは? 金属ワークの上方に位置し、精密穴の加工準備を行うCNC穴あけ加工機 機械に関わるあらゆるものは、最終的に穴という単純な要素に行き着きます。 締結部品のための穴、位置決めピンのための穴、通気、配線、流体の通路、軽量化のための穴。部品を他のものに接続する場合には穴が必要であり、その穴は毎回、正しい位置に、正しい寸法で加工されていなければなりません。 現代の製造では、CNC穴あけ加工が、手作業によるけがきや手送りの穴あけに代わり、プログラムされた動作で穴加工の各要素を制御します。作業者の判断や実物のテンプレートに頼ることなく、正確なデジタル指令に従うことで、生産ロット内のすべての部品で一貫性を確保します。これにより、ドリルの位置ずれ、深さのばらつき、組立て時に問題を引き起こす曖昧な寸法管理といった、一般的な課題を解消します。 CNC穴あけ加工は、プログラムされた指令で主軸回転速度、送り速度、深さ、位置を制御し、金属やプラスチックの部品に高精度かつ再現性のある丸穴を形成する、コンピューター制御の加工方法です。主に、複雑な曲面形状よりも、穴位置の一貫性、生産効率、寸法精度を重視する場......
CNCねじフライス加工とは?加工工程・工具・利点・用途
CNC工作機械内で、高精度なめねじを加工するスレッドミル。 ねじフライス加工は、回転切削工具をらせん状の経路に沿って動かし、めねじやおねじを切削するCNC加工です。 タップ加工と比べて、切りくずの管理性と精度に優れ、ねじ寸法や材料への対応にも柔軟性があります。チタン、ステンレス鋼、焼入れ鋼などに適用でき、特注寸法のねじ、切りくず詰まりを抑えた止まり穴、多条ねじ、大径ねじにも対応します。航空宇宙、自動車、産業用途の高付加価値部品では、部品品質の向上、工具折損の低減、公差の安定化を目的として使用されています。 めねじ加工は、不確実性の高い作業である必要はありません。ねじフライス加工では、タップ加工では得にくい高度な径とピッチの管理が可能です。特に工具の損傷が許されない複雑な産業部品では、ねじ形状を計画的に加工できる方法です。折れたタップを回避できることに加え、大きな価値となるのが柔軟性であり、一つの工具で複数の穴径やピッチに対応できる場合があります。工具経路の仕組みを理解することが、異なる材料でもねじ品質を一定に維持できる理由を把握する鍵となります。このガイドでは、実践的な技術情報、公差の傾向、製造上......
CNC溝フライス加工の完全ガイド:加工方法・工具・用途
(AI生成)製造施設内で、金属ワークに高精度な溝を加工するCNCフライス盤。 摺動、位置合わせ、配線の収納が必要な部品を設計する場合、溝フライス加工は通常、最適な方法です。手動フライス加工では得にくい高度な制御が可能なため、キー溝や精密溝の加工で標準的に使用されています。当社でも、正確な位置合わせが重要な自動車や産業機器のアセンブリで、頻繁に採用しています。適切な切削速度と送りを設定すれば、軟らかいプラスチックから焼入れ鋼まで、幅広い材料に対応できます。 溝フライス加工とは? 溝フライス加工は、回転工具を材料に切り込ませ、プログラムされた経路に沿って移動させることで、内部に溝を形成する除去加工です。円形の穴を形成するCNC穴あけ加工とは異なり、深さ、幅、方向を精密に制御した細長いくぼみを加工します。CNC制御によって、複雑な輪郭や硬い材料でも溝形状を維持できます。 溝フライス加工の定義 溝フライス加工は、通常、エンドミルなどのフライス工具を使用して、直線または曲線に沿って材料を除去する加工です。工具を横方向に送り、細長いくぼみである溝を形成します。CNCプログラムで溝の寸法、位置、構造的な形状を高......